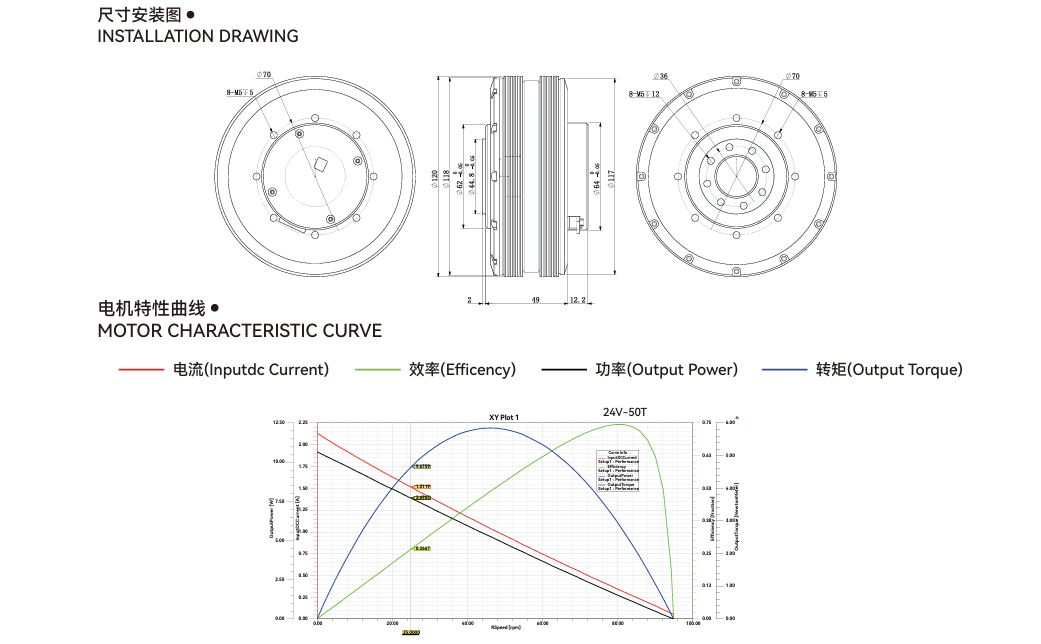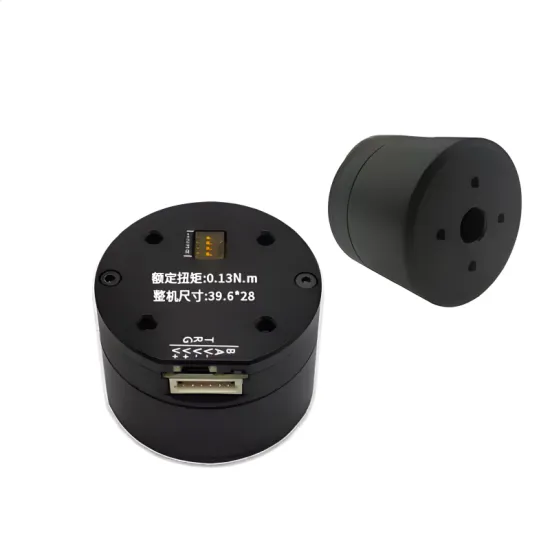
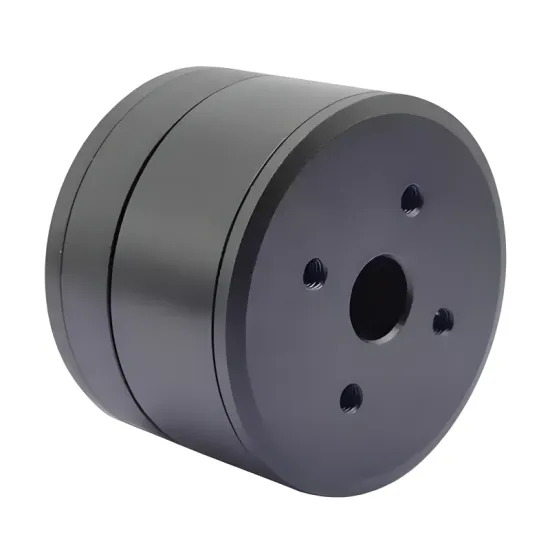
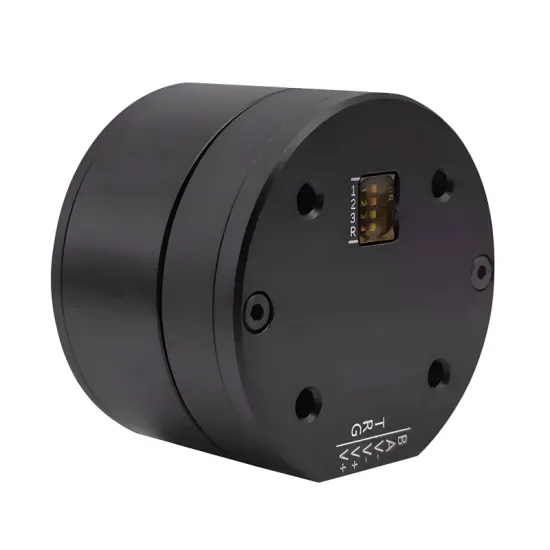


L Series
High-performance 32-bit MCU
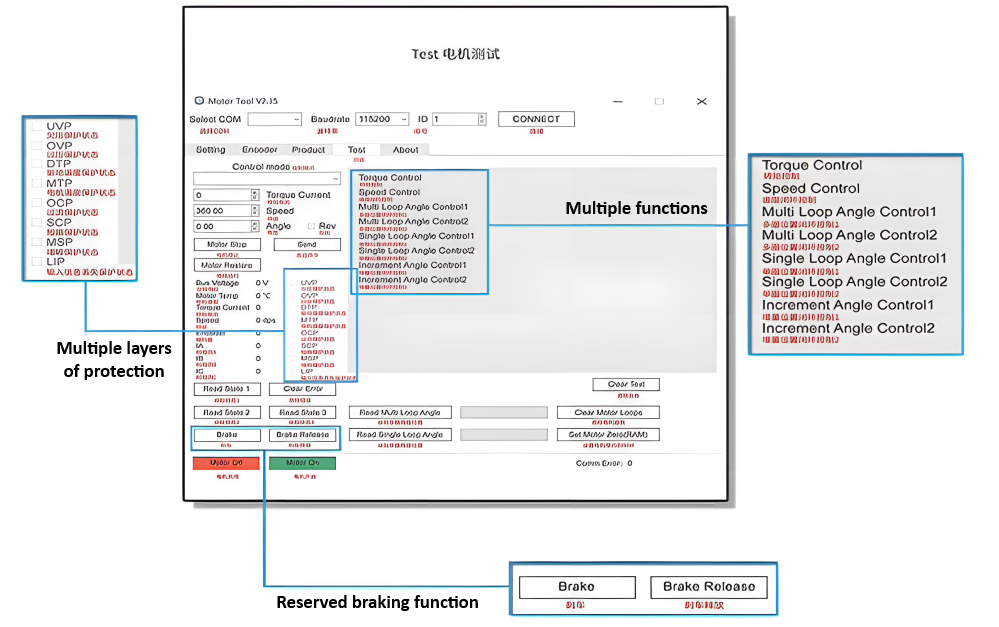
Seamless switching between torque, speed, and position control modes
Brushless design with high-performance bearings for smoother rotation and extended service life
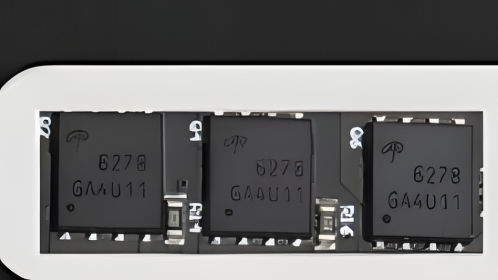
Three-phase full-bridge drive using all-N-channel MOSFETs for low internal resistance
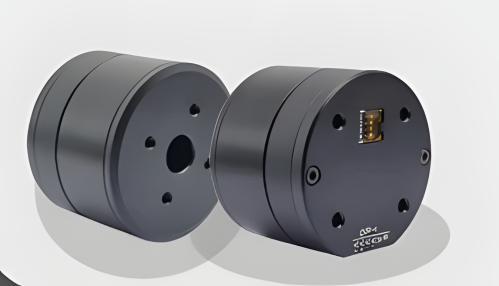
L-Series Low-Speed, High-Precision Brushless DC Motors
Compact Servo Motors
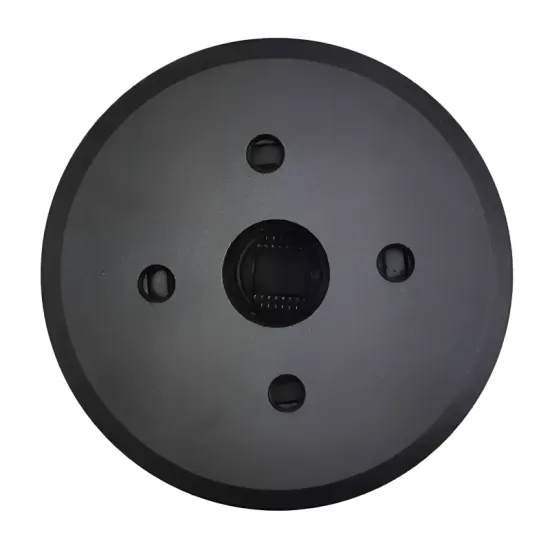
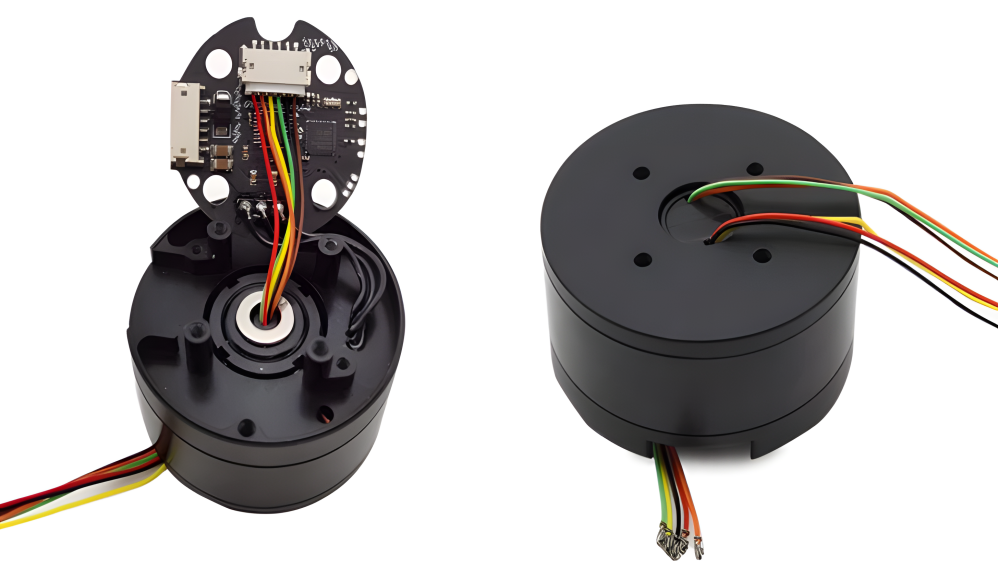
Hollow-shaft design, smooth operation, CE certified
Integrated, lightweight, high-precision, high-torque
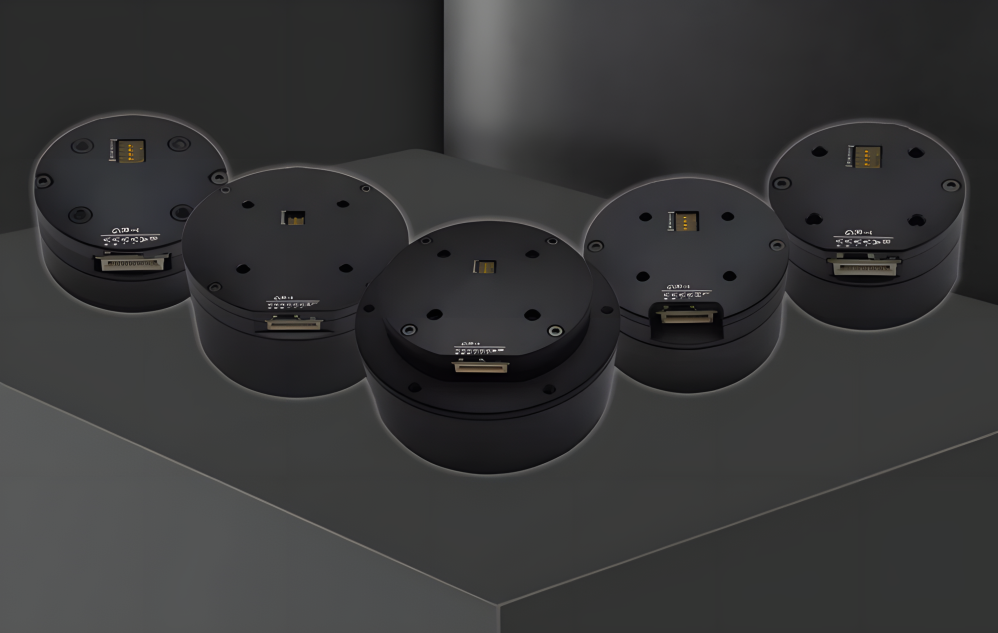
| Ultra-high standard product design |
Slip ring demonstration diagram
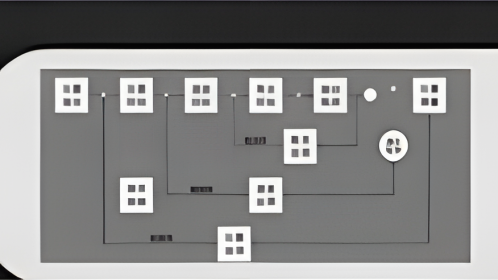
Series connection of multiple motors
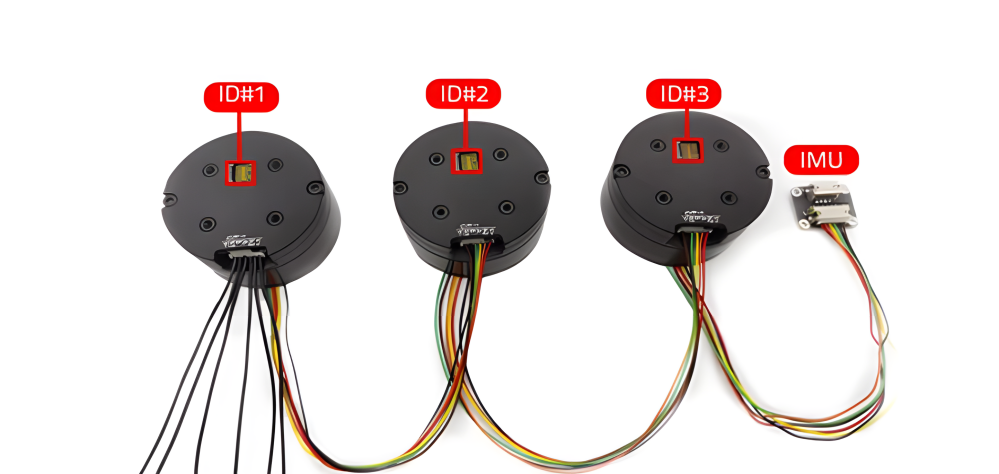
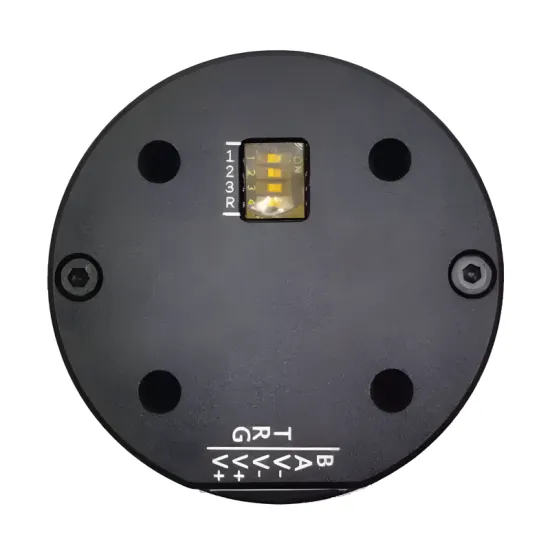
| ID | Switch 3 | Switch 2 | Switch 1 |
| 1 | OFF | OFF | OFF |
| 2 | OFF | OFF | ON |
| 3 | OFF | ON | OFF |
| 4 | OFF | ON | ON |
| 5 | ON | OFF | OFF |
| 6 | ON | OFF | ON |
| 7 | ON | ON | OFF |
| 8 | ON | ON | ON |
High-performance MCUs Factory Direct | Built-in driver board customization available |
Characteristics of the Integrated Electric Drive Motor
A high-performance 32-bit MCU ensures the MS series is fully compatible with all control commands of the MF series.
Meets the requirements for low-speed, high-precision position control.
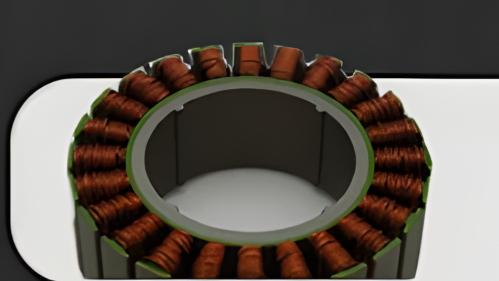
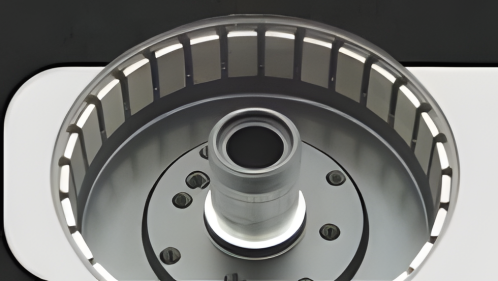
| The motor's core materials consist of high-quality silicon steel laminations and high-temperature-resistant, high-strength permanent magnets. |
| Outer-rotor, multi-stage, low-profile design delivers higher torque, making it suitable for space-constrained applications. |
|
| Brushless design paired with high-performance bearings Smoother rotation and longer lifespan |
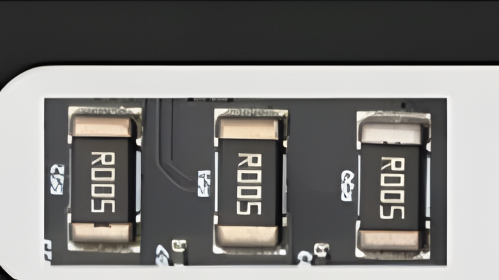
High-precision, low-temperature-drift alloy resistors Precise current sampling and control |
|
| Three-phase full-bridge driver using all N-channel MOSFETs, Low internal resistance, high current capability. |
Seamless switching between torque (open-loop), speed, and position control modes. |
|
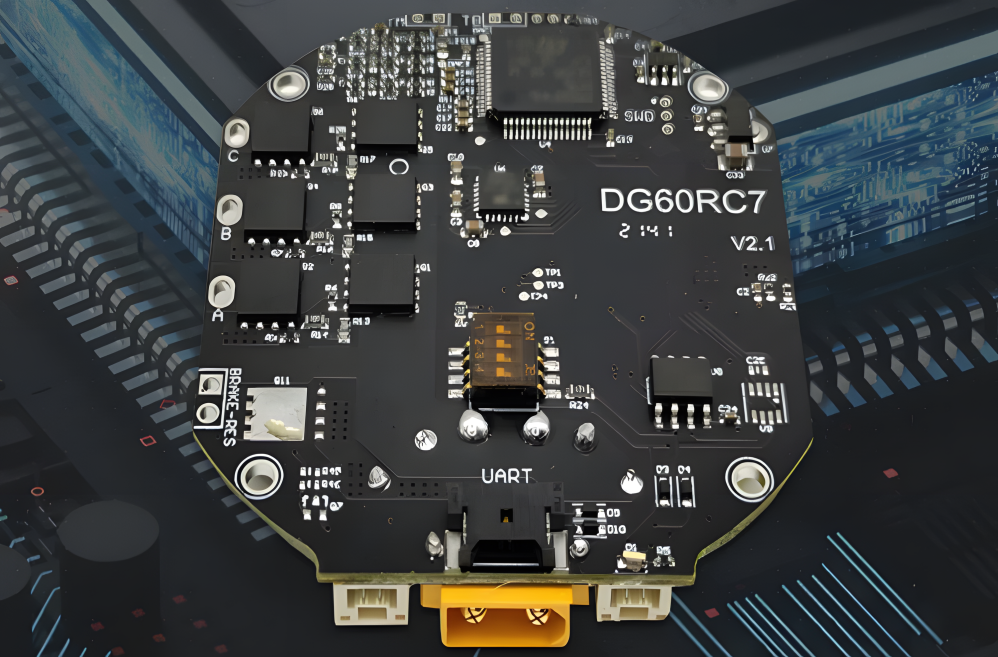
Servo motors / Servo drives
Input voltage: 12–60V CAN or RS485 bus communication
Main controller features a 32-bit processor running at 72MHz
18-bit single-turn absolute encoder
One-time calibration; zero point is permanently retained
API Definition Description
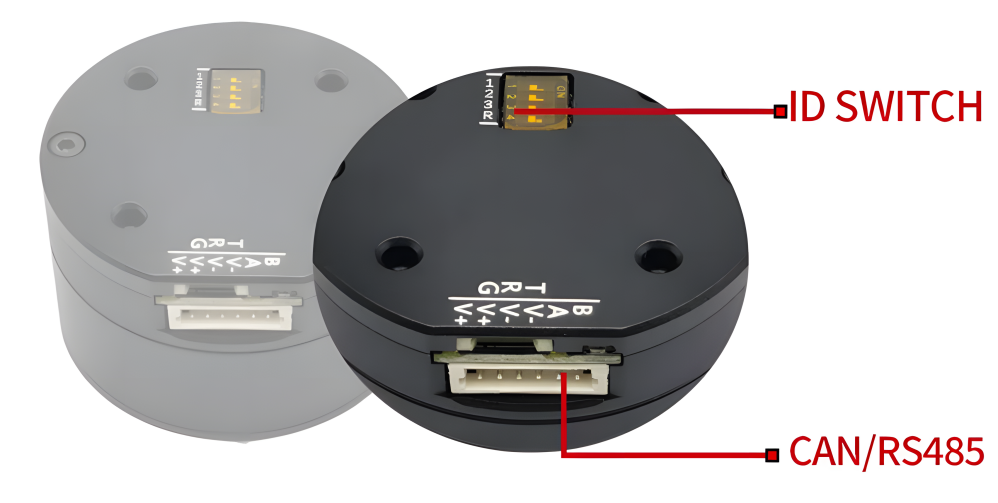
| Interface | Note |
| B/L | RS485-B or CAN-L |
| A/H | RS485-A or CAN-H |
| V- | Negative Power Supply |
| V- | Negative Power Supply |
| V+ | Positive Power Supply |
| V+ | Positive Power Supply |
| I | UART Transmitter |
| R | UART Receiver |
| G | Signal GND |
High-Precision Planetary Gear Reducer
| Gear Backlash: 6 Arc-min | Reduction Ratio: 1:8 Overall dimensions: Φ80 x 44.5 Rated torque: 6 N·m Peak torque: 16 N·m |
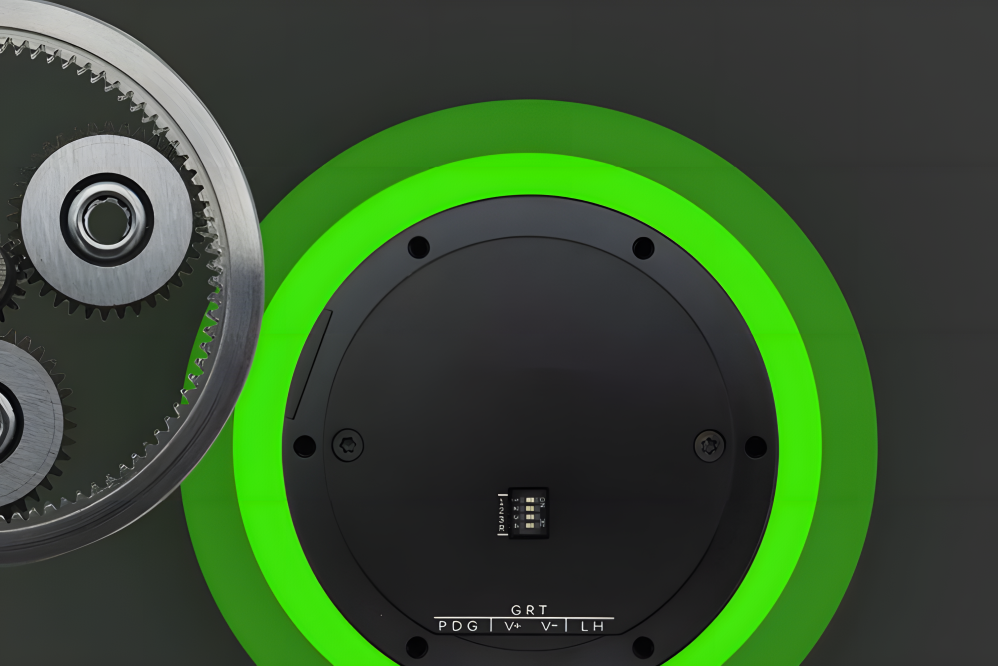
Supports host-side parameter tuning, testing, and firmware upgrades.
Compatible with open-source development platforms such as PC, MCU, PLC, industrial PCs, and Raspberry Pi.
Torque mode | Speed mode | Single-turn position + direction mode | Incremental position mode |
Multi-turn control mode (with speed limit) | Multi-turn control mode | Single-turn position + direction mode (with speed limit) | Incremental position mode (with speed limit) |
Multiple control modes
V3 Low-Speed, High-Precision Series
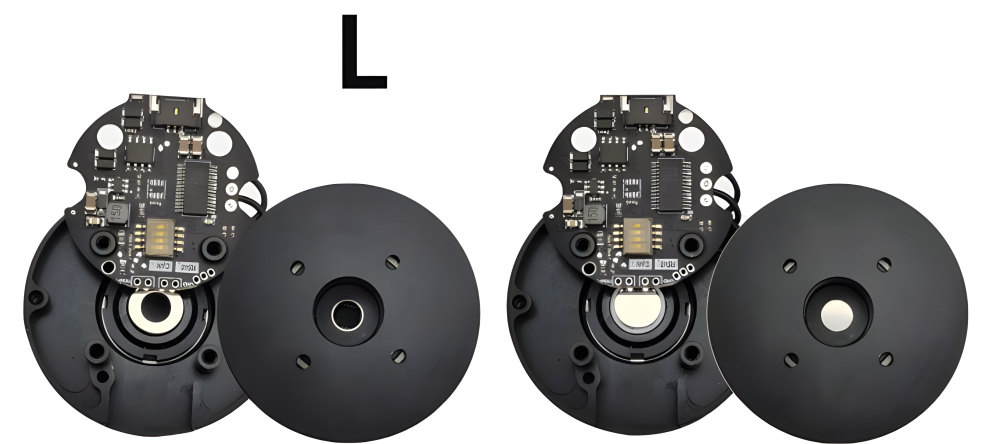
| Motor with 15-bit encoder | Motor with 18-bit encoder |
| Name | L4020 | |
| Drive Model | DS40v3 | DS40v3 |
| Encoder Resolution (bit) | 15 | 18 |
| Encoder Accuracy (°) | 0.02 | 0.005 |
| Encoder Magnet | Hollow-shaft magnet | Solid-shaft magnet |
| Slip Ring Compatible | YES | NO |
| Open-loop Control Frequency | 24KHz | |
| Velocity Loop Control Frequency | 8KHz | |
| Position Loop Control Frequency | 8KHz | |
| Drive PWM Frequency | 24KHz | |
| Bus Type | RS485 or CAN | |
| RS485 Baud Rate | 9600, 19200, 38400, 57600, 115200 (default), 230400, 460800, 1Mbps, 2Mbps | |
| CAN Baud Rate | 100K, 125K, 250K, 500K, 1Mbps | |
Application Scenarios
|
|
|
|
| 360° Camera | Handheld Camera | LiDAR | Gimbal Pod |
Product Parameter
| Motor Model | L3025 | L3526 | L4020 | L4028 |
| Rated Voltage (V) | 12 | 12 | 12 | 16 |
| Range Voltage (V) | 8-17 | 8-17 | 7.4-32 | 7.4-32 |
| Maximum Speed (rpm) | 2000 | 2100 | 1090 | 550 |
| Rated Speed (rpm) | 1160 | 1250 | 450 | 100 |
| Rated Torque (N.m) | 0.04 | 0.05 | 0.07 | 0.13 |
| Maximum Torque (N.m) | 0.09 | 0.13 | 0.1 | 0.16 |
| Motor Weight (g) | 49 | 50 | 65 | 91 |
| Maximum Dimensions (mm) | Φ30*25 | Φ35*26 | Φ39.6*23 | Φ39.6*28 |
| Motor Model | L4030 | L5020 | L5028 | L5030 |
| Rated Voltage (V) | 16 | 16 | 16 | 16 |
| Range Voltage (V) | 7.4-32 | 7.4-32 | 7.4-32 | 7.4-32 |
| Maximum Speed (rpm) | 675 | 985 | 505 | 340 |
| Rated Speed (rpm) | 160 | 500 | 150 | 80 |
| Rated Torque (N.m) | 0.25 | 0.18 | 0.25 | 0.32 |
| Maximum Torque (N.m) | 0.35 | 0.28 | 0.37 | 0.41 |
| Motor Weight (g) | 112 | 99 | 135 | 177 |
| Maximum Dimensions (mm) | Φ36.9*33 | Φ49*23.9 | Φ49*28.9 | Φ49*33.9 |
| Motor Model | L6020 | L6030 | L7028 | L7030 | L7050 |
| Rated Voltage (V) | 24 | 24 | 24 | 24 | 24 |
| Range Voltage (V) | 7.4-32 | 7.4-32 | 7.4-32 | 7.4-32 | 7.4-32 |
| Maximum Speed (rpm) | 530 | 360 | 460 | 300 | 215 |
| Rated Speed (rpm) | 200 | 100 | 230 | 140 | 40 |
| Rated Torque (N.m) | 0.58 | 0.79 | 0.65 | 0.8 | 1.3 |
| Maximum Torque (N.m) | 1.4 | 1.12 | 1.4 | 1.6 | 1.75 |
| Motor Weight (g) | 185 | 242 | 270 | 356 | 356 |
| Maximum Dimensions (mm) | Φ58*29 | Φ58*34 | Φ69*28.9 | Φ69*33.9 | Φ69*46 |
| Motor Model | L9030 | L9040 | L9050 | L12060 |
| Rated Voltage (V) | 24 | 24 | 24 | 24 |
| Range Voltage (V) | 7.4-32 | 7.4-32 | 7.4-32 | 7.4-32 |
| Maximum Speed (rpm) | 370 | 260 | 150 | 96 |
| Rated Speed (rpm) | 160 | 100 | 20 | 25 |
| Rated Torque (N.m) | 1 | 1.55 | 2.5 | 3.5 |
| Maximum Torque (N.m) | 2.2 | 2.7 | 3.4 | 5 |
| Motor Weight (g) | 510 | 650 | 945 | 1173 |
| Maximum Dimensions (mm) | Φ89*37 | Φ89*42 | Φ89*53 | Φ120*63.2 |
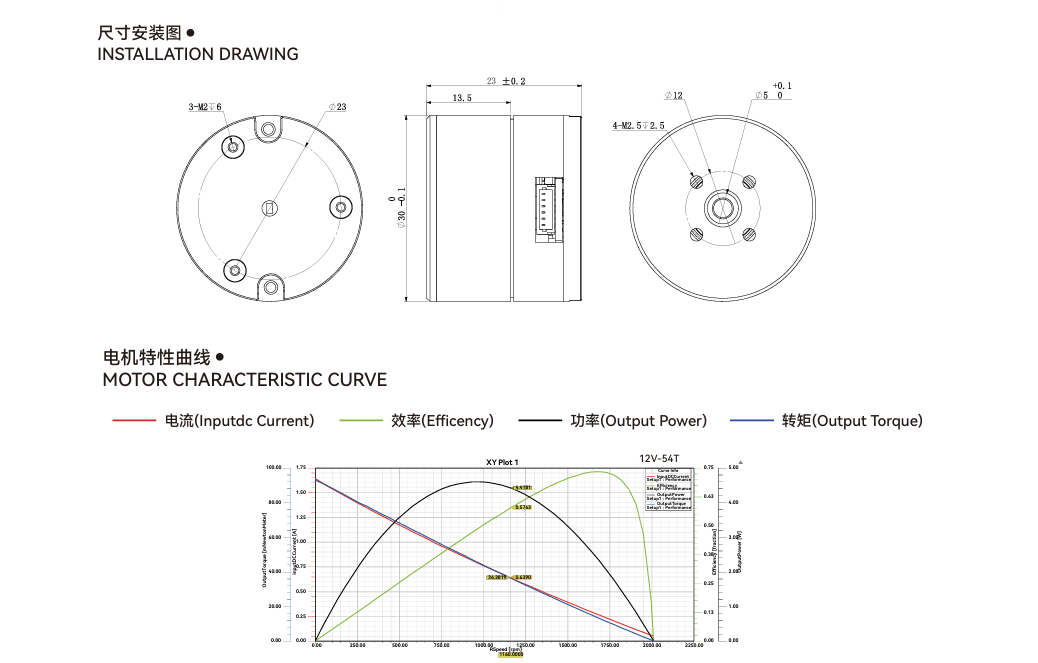
L3025
Turns | 54 |
Rated Voltage (V) | 12 |
Max Speed (rpm) | 2000 |
Rated Torque (N.m) | 0.04 |
Rated Speed (rpm) | 1160 |
Rated Current (A) | 0.64 |
Max Power(W) | 4.6 |
Max Torque (N.m) | 0.09 |
Speed Constant (rpm/V) | 96 |
Torque Constant (N.m/A) | 0.06 |
Winding Type | Y |
Line Resistance (Q) | 6 |
Phase Inductance (mH) | 1.68 |
Motor Poles | 14 |
Rotor Inertia (gcm²) | 35 |
Motor Temperature | YES |
Bearing Rated Load (N) | 67 |
Motor Weight (g) | 49 |
Recommended Drive: DS30v2
Drive Input Voltage (V) | 6~16 |
Communication | RS485 |
Communication Frequency (Hz) | RS485:500Hz (115200bps) |
Encoder | 15 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Control Mode | Open Loop(24KHz) /Speed Loop(4KHz) /Position Loop(2KHz) |
Acceleration Curve | Trapeziod acceleration |
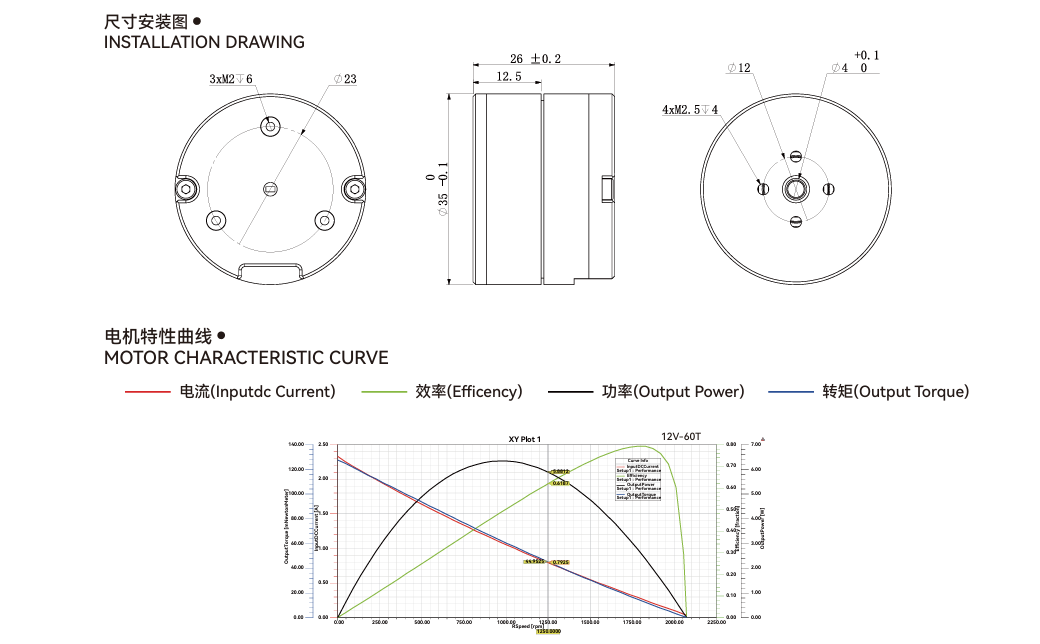
L3526
Turns | 60 |
Rated Voltage (V) | 12 |
Max Speed (rpm) | 2100 |
Rated Torque (N.m) | 0.05 |
Rated Speed (rpm) | 1250 |
Rated Current (A) | 0.79 |
Max Power(W) | 6.4 |
Max Torque (N.m) | 0.13 |
Speed Constant (rpm/V) | 104 |
Torque Constant (N.m/A) | 0.06 |
Winding Type | Y |
Line Resistance (Q) | 4.5 |
Phase Inductance (mH) | 1.47 |
Motor Poles | 14 |
Rotor Inertia (gcm²) | 58 |
Motor Temperature | YES |
Bearing Rated Load (N) | 91 |
Motor Weight (g) | 50 |
Recommended Drive: DS30v2
Drive Input Voltage (V) | 6~16 |
Communication | RS485 |
Communication Frequency (Hz) | RS485:500Hz (115200bps) |
Encoder | 15 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Control Mode | Open Loop(24KHz) /Speed Loop(4KHz) /Position Loop(2KHz) |
Acceleration Curve | Trapeziod acceleration |
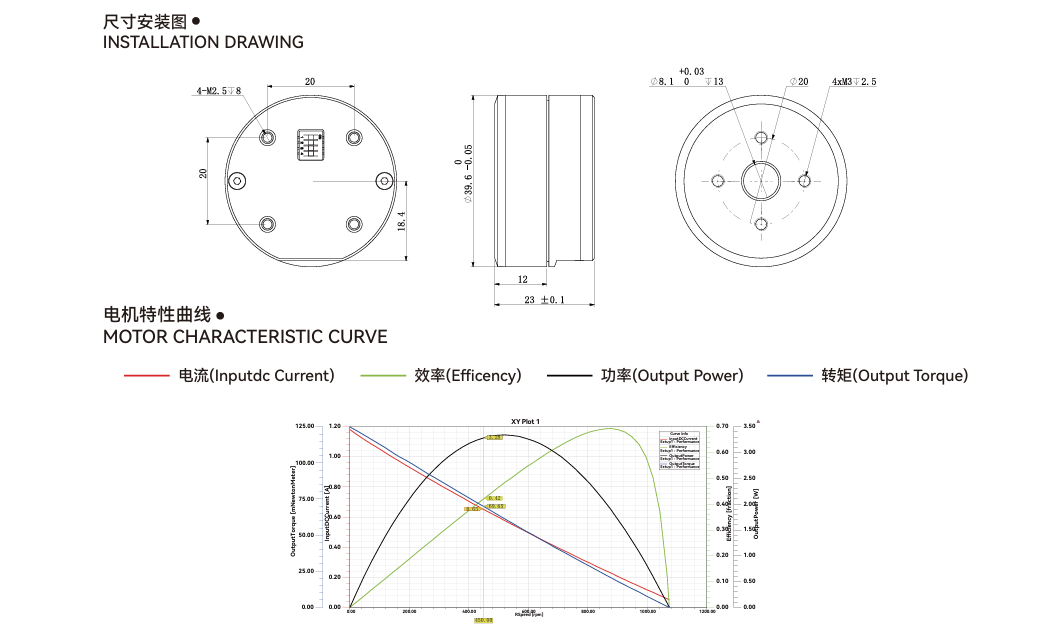
L4020
Turns | 55 |
Rated Voltage (V) | 12 |
Max Speed (rpm) | 1090 |
Rated Torque (N.m) | 0.07 |
Rated Speed (rpm) | 450 |
Rated Current (A) | 0.65 |
Max Power(W) | 3.4 |
Max Torque (N.m) | 0.1 |
Speed Constant (rpm/V) | 37.5 |
Torque Constant (N.m/A) | 0.1 |
Winding Type | Y |
Line Resistance (Q) | 8 |
Phase Inductance (mH) | 2.35 |
Motor Poles | 26 |
Rotor Inertia (gcm²) | 52 |
Motor Temperature | YES |
Bearing Rated Load (N) | 140 |
Motor Weight (g) | 65 |
Recommended Drive: DS40v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
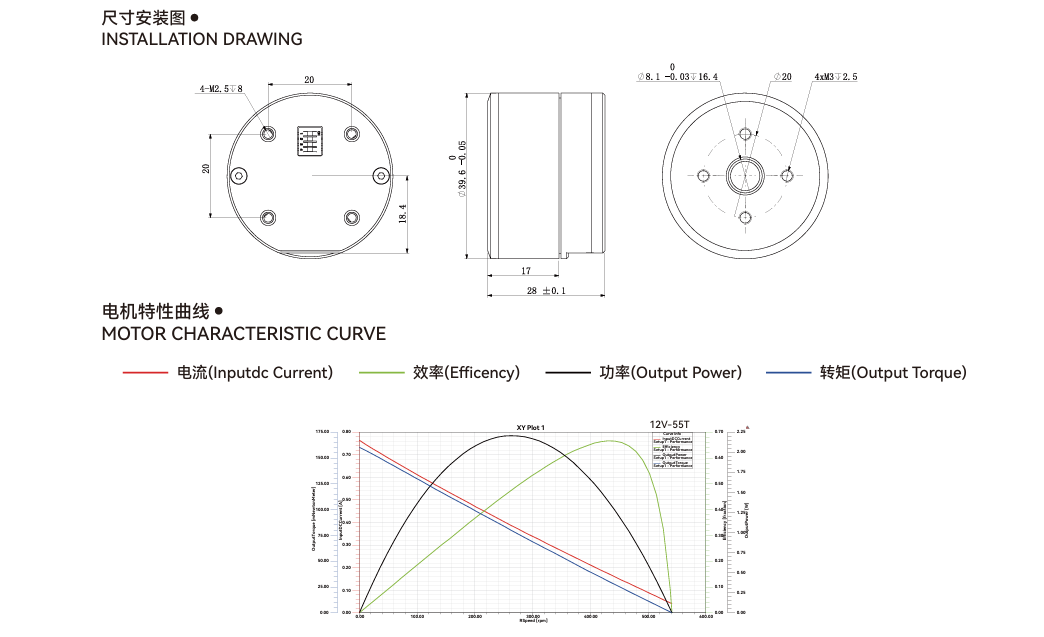
L4028
Turns | 55 |
Rated Voltage (V) | 12 |
Max Speed (rpm) | 550 |
Rated Torque (N.m) | 0.13 |
Rated Speed (rpm) | 100 |
Rated Current (A) | 0.61 |
Max Power(W) | 2.2 |
Max Torque (N.m) | 0.16 |
Speed Constant (rpm/V) | 8.3 |
Torque Constant (N.m/A) | 0.2 |
Winding Type | Y |
Line Resistance (Q) | 11.6 |
Phase Inductance (mH) | 3.95 |
Motor Poles | 26 |
Rotor Inertia (gcm²) | 81 |
Motor Temperature | YES |
Bearing Rated Load (N) | 140 |
Motor Weight (g) | 91 |
Recommended Drive: DS40v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
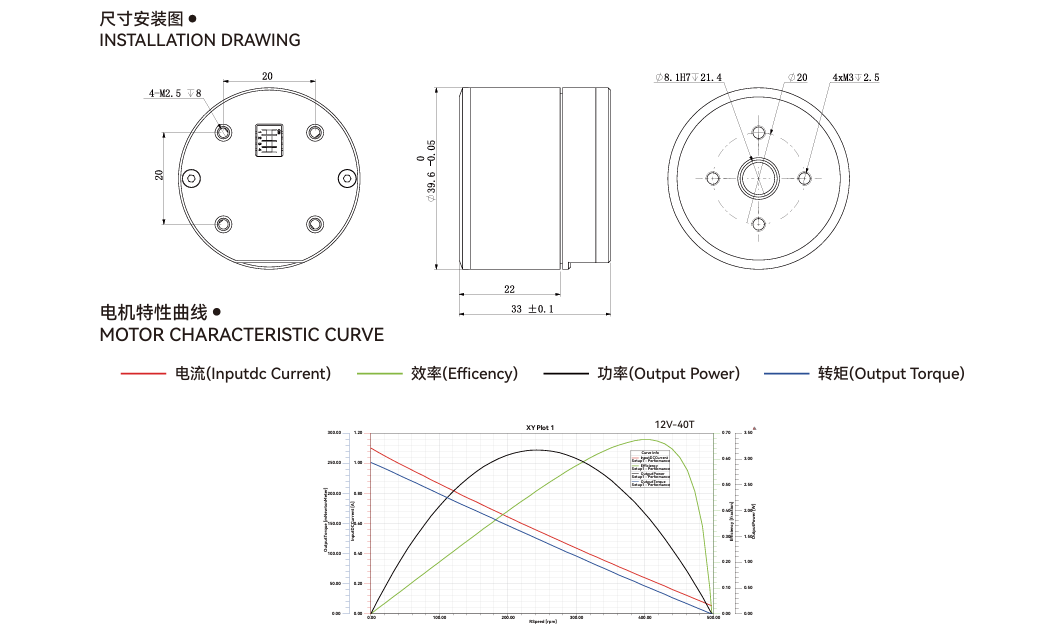
L4030
Turns | 40 |
Rated Voltage (V) | 16 |
Max Speed (rpm) | 675 |
Rated Torque (N.m) | 0.25 |
Rated Speed (rpm) | 160 |
Rated Current (A) | 1.1 |
Max Power(W) | 5.5 |
Max Torque (N.m) | 0.35 |
Speed Constant (rpm/V) | 8.3 |
Torque Constant (N.m/A) | 0.2 |
Winding Type | Y |
Line Resistance (Q) | 9.8 |
Phase Inductance (mH) | 3.08 |
Motor Poles | 26 |
Rotor Inertia (gcm²) | 105 |
Motor Temperature | YES |
Bearing Rated Load (N) | 140 |
Motor Weight (g) | 112 |
Recommended Drive: DS40v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
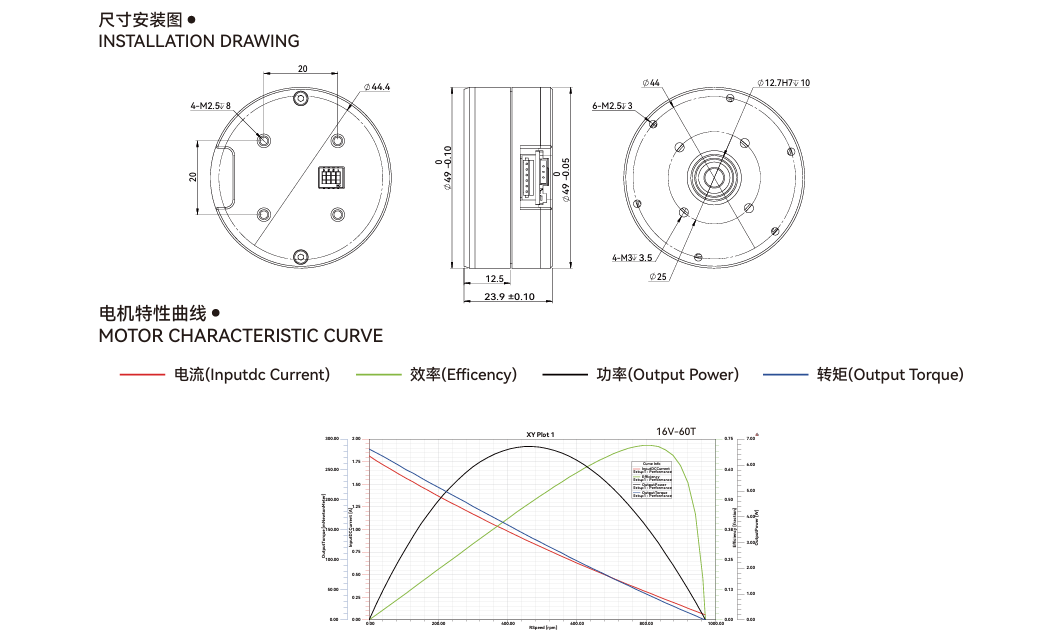
L5020
Turns | 60 |
Rated Voltage (V) | 16 |
Max Speed (rpm) | 985 |
Rated Torque (N.m) | 0.18 |
Rated Speed (rpm) | 500 |
Rated Current (A) | 0.8 |
Max Power(W) | 6.7 |
Max Torque (N.m) | 0.28 |
Speed Constant (rpm/V) | 31.3 |
Torque Constant (N.m/A) | 0.2 |
Winding Type | Y |
Line Resistance (Q) | 6.6 |
Phase Inductance (mH) | 2.83 |
Motor Poles | 28 |
Rotor Inertia (gcm²) | 136 |
Motor Temperature | YES |
Bearing Rated Load (N) | 153 |
Motor Weight (g) | 99 |
Recommended Drive: DS40v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
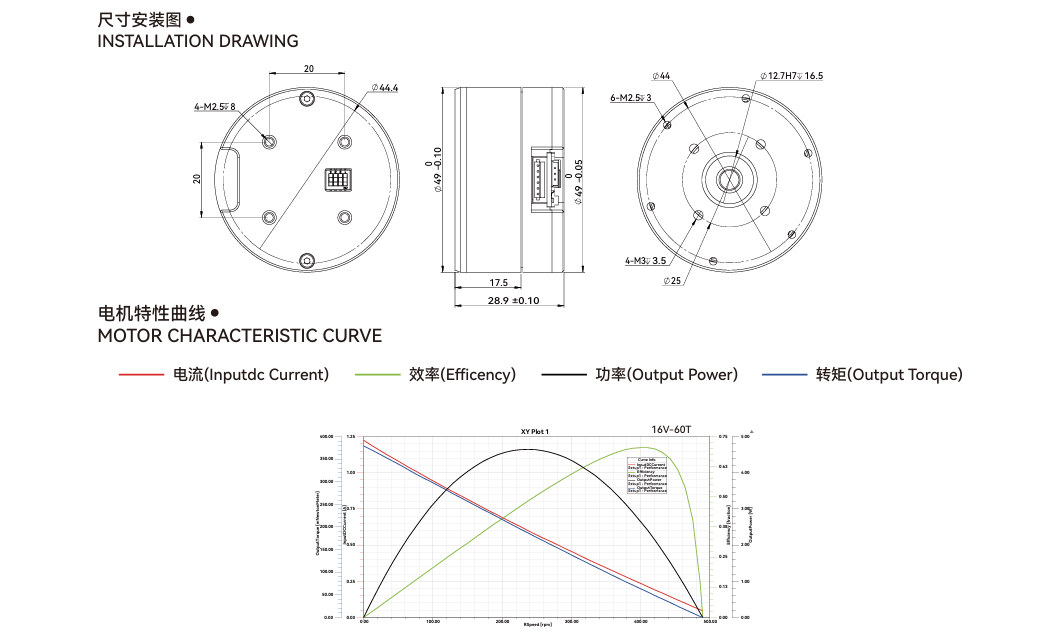
L5028
Turns | 60 |
Rated Voltage (V) | 16 |
Max Speed (rpm) | 505 |
Rated Torque (N.m) | 0.25 |
Rated Speed (rpm) | 150 |
Rated Current (A) | 0.82 |
Max Power(W) | 4.7 |
Max Torque (N.m) | 0.37 |
Speed Constant (rpm/V) | 9.3 |
Torque Constant (N.m/A) | 0.3 |
Winding Type | Y |
Line Resistance (Q) | 10.8 |
Phase Inductance (mH) | 4.74 |
Motor Poles | 28 |
Rotor Inertia (gcm²) | 192 |
Motor Temperature | YES |
Bearing Rated Load (N) | 153 |
Motor Weight (g) | 135 |
Recommended Drive: DS40v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
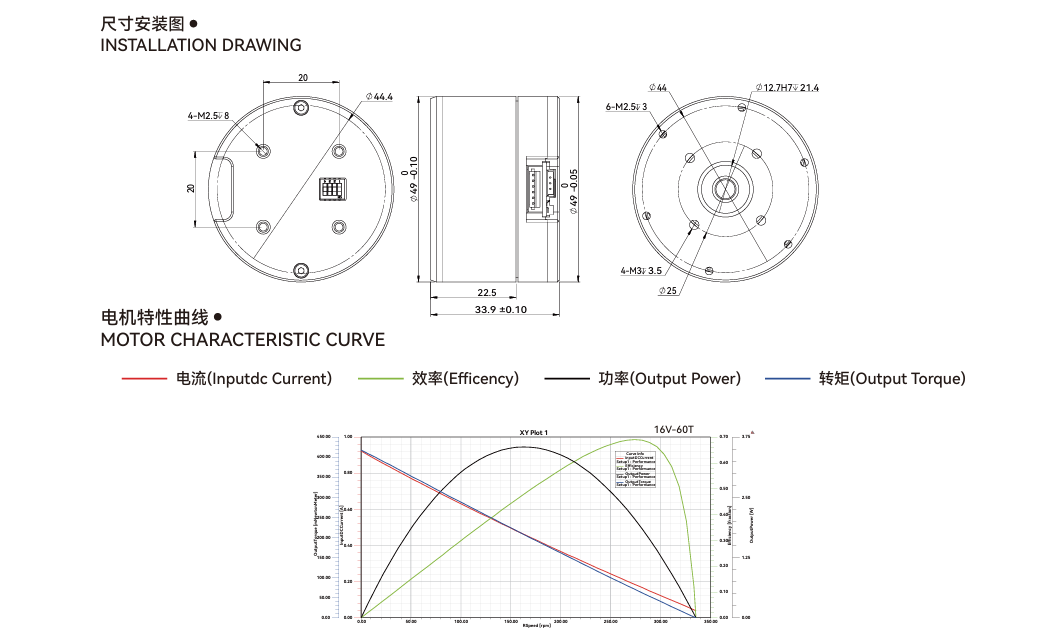
L5030
Turns | 60 |
Rated Voltage (V) | 16 |
Max Speed (rpm) | 340 |
Rated Torque (N.m) | 0.32 |
Rated Speed (rpm) | 80 |
Rated Current (A) | 0.69 |
Max Power(W) | 3.5 |
Max Torque (N.m) | 0.41 |
Speed Constant (rpm/V) | 21.3 |
Torque Constant (N.m/A) | 0.46 |
Winding Type | Y |
Line Resistance (Q) | 13.5 |
Phase Inductance (mH) | 6.56 |
Motor Poles | 28 |
Rotor Inertia (gcm²) | 268 |
Motor Temperature | YES |
Bearing Rated Load (N) | 153 |
Motor Weight (g) | 177 |
Recommended Drive: DS40v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
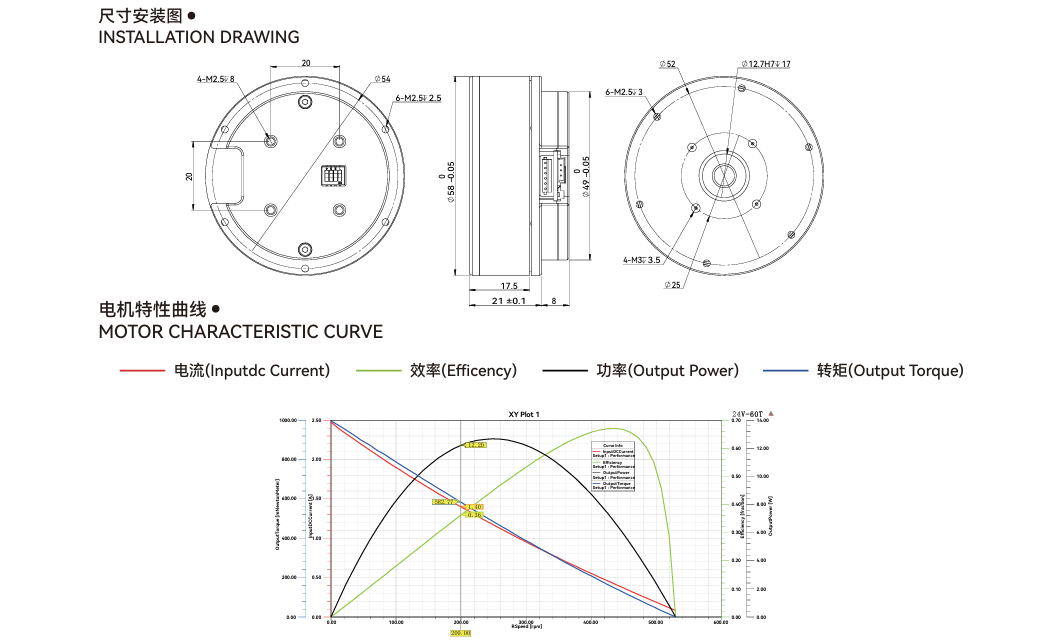
L6020
Turns | 60 |
Rated Voltage (V) | 24 |
Max Speed (rpm) | 530 |
Rated Torque (N.m) | 0.58 |
Rated Speed (rpm) | 200 |
Rated Current (A) | 1.4 |
Max Power(W) | 12.6 |
Max Torque (N.m) | 1.4 |
Speed Constant (rpm/V) | 22.08 |
Torque Constant (N.m/A) | 0.41 |
Winding Type | Y |
Line Resistance (Q) | 13.86 |
Phase Inductance (mH) | 6.04 |
Motor Poles | 28 |
Rotor Inertia (gcm²) | 394 |
Motor Temperature | YES |
Bearing Rated Load (N) | 330 |
Motor Weight (g) | 185 |
Recommended Drive: DS70v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
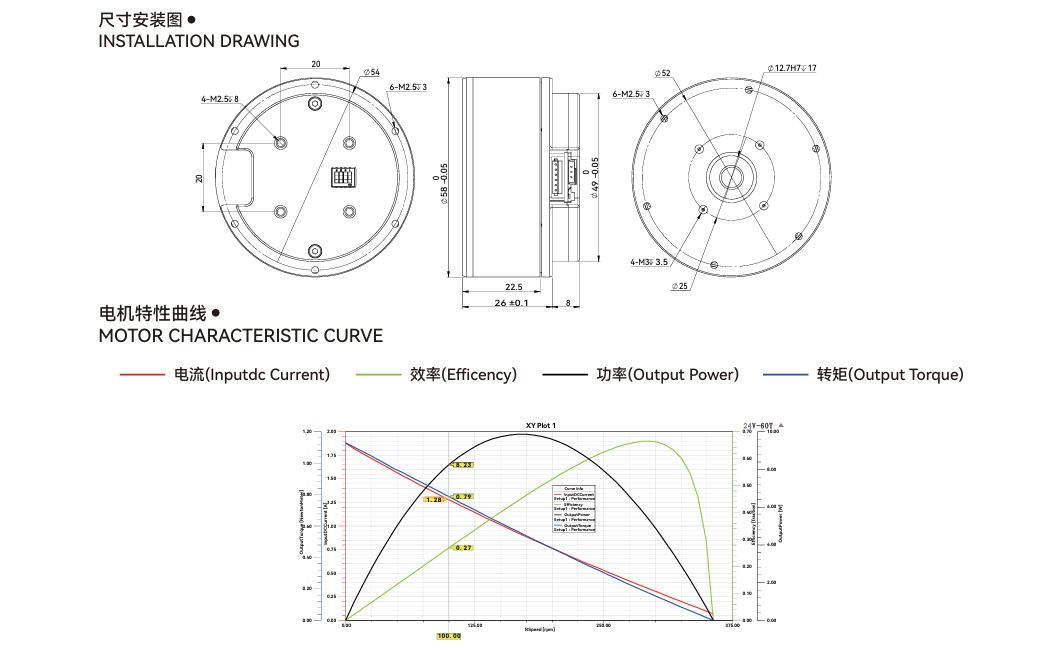
L6030
Turns | 60 |
Rated Voltage (V) | 24 |
Max Speed (rpm) | 360 |
Rated Torque (N.m) | 0.79 |
Rated Speed (rpm) | 100 |
Rated Current (A) | 1.28 |
Max Power(W) | 9.8 |
Max Torque (N.m) | 1.12 |
Speed Constant (rpm/V) | 15 |
Torque Constant (N.m/A) | 0.62 |
Winding Type | Y |
Line Resistance (Q) | 18.9 |
Phase Inductance (mH) | 8.82 |
Motor Poles | 28 |
Rotor Inertia (gcm²) | 515 |
Motor Temperature | YES |
Bearing Rated Load (N) | 280 |
Motor Weight (g) | 242 |
Recommended Drive: DS70v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
L7028
Turns | 60 |
Rated Voltage (V) | 24 |
Max Speed (rpm) | 460 |
Rated Torque (N.m) | 0.65 |
Rated Speed (rpm) | 230 |
Rated Current (A) | 1.4 |
Max Power(W) | 16 |
Max Torque (N.m) | 1.4 |
Speed Constant (rpm/V) | 9.6 |
Torque Constant (N.m/A) | 0.46 |
Winding Type | Y |
Line Resistance (Q) | 5.9 |
Phase Inductance (mH) | 13.03 |
Motor Poles | 28 |
Rotor Inertia (gcm²) | 748 |
Motor Temperature | YES |
Bearing Rated Load (N) | 330 |
Motor Weight (g) | 270 |
Recommended Drive: DS70v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
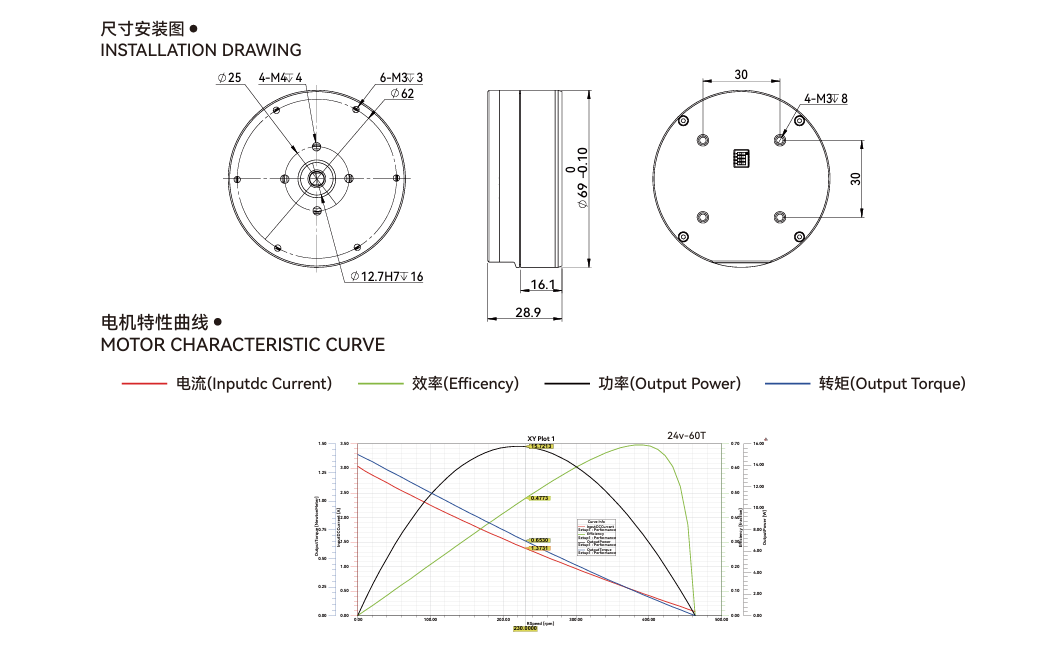
L7030
Turns | 60 |
Rated Voltage (V) | 24 |
Max Speed (rpm) | 300 |
Rated Torque (N.m) | 0.8 |
Rated Speed (rpm) | 140 |
Rated Current (A) | 1.2 |
Max Power(W) | 11.8 |
Max Torque (N.m) | 1.6 |
Speed Constant (rpm/V) | 5.8 |
Torque Constant (N.m/A) | 0.67 |
Winding Type | Y |
Line Resistance (Q) | 7.5 |
Phase Inductance (mH) | 3.7 |
Motor Poles | 28 |
Rotor Inertia (gcm²) | 933 |
Motor Temperature | YES |
Bearing Rated Load (N) | 330 |
Motor Weight (g) | 356 |
Recommended Drive: DS70v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
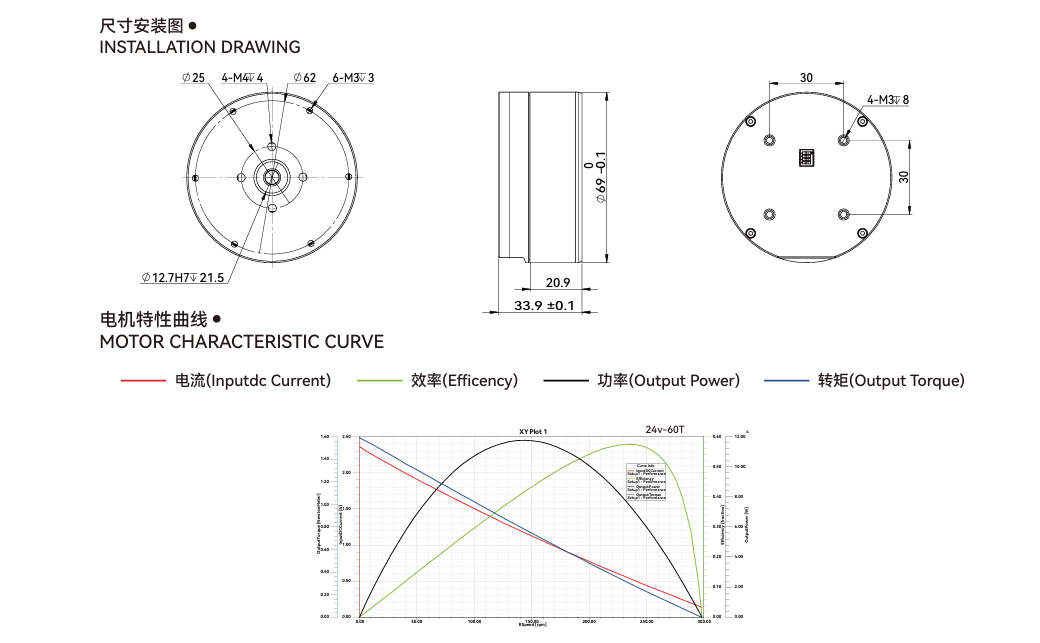
L7050
Turns | 60 |
Rated Voltage (V) | 24 |
Max Speed (rpm) | 215 |
Rated Torque (N.m) | 1.3 |
Rated Speed (rpm) | 40 |
Rated Current (A) | 1.29 |
Max Power(W) | 8.7 |
Max Torque (N.m) | 1.75 |
Speed Constant (rpm/V) | 1.7 |
Torque Constant (N.m/A) | 1.01 |
Winding Type | Y |
Line Resistance (Q) | 7 |
Phase Inductance (mH) | 3.7 |
Motor Poles | 28 |
Rotor Inertia (gcm²) | 1040 |
Motor Temperature | YES |
Bearing Rated Load (N) | 330 |
Motor Weight (g) | 525 |
Recommended Drive: DS70v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
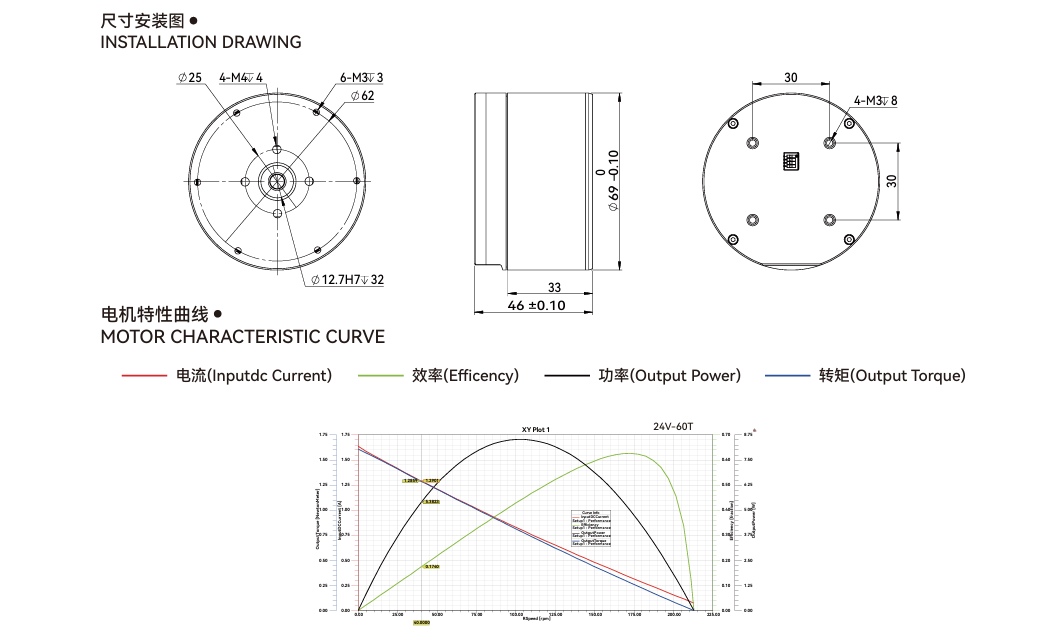
L9030
Turns | 65 |
Rated Voltage (V) | 24 |
Max Speed (rpm) | 370 |
Rated Torque (N.m) | 1 |
Rated Speed (rpm) | 160 |
Rated Current (A) | 1.85 |
Max Power(W) | 18 |
Max Torque (N.m) | 2.2 |
Speed Constant (rpm/V) | 6.7 |
Torque Constant (N.m/A) | 0.54 |
Winding Type | Y |
Line Resistance (Q) | 8.2 |
Phase Inductance (mH) | 30 |
Motor Poles | 28 |
Rotor Inertia (gcm²) | 2860 |
Motor Temperature | YES |
Bearing Rated Load (N) | 650 |
Motor Weight (g) | 510 |
Recommended Drive: DS70v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
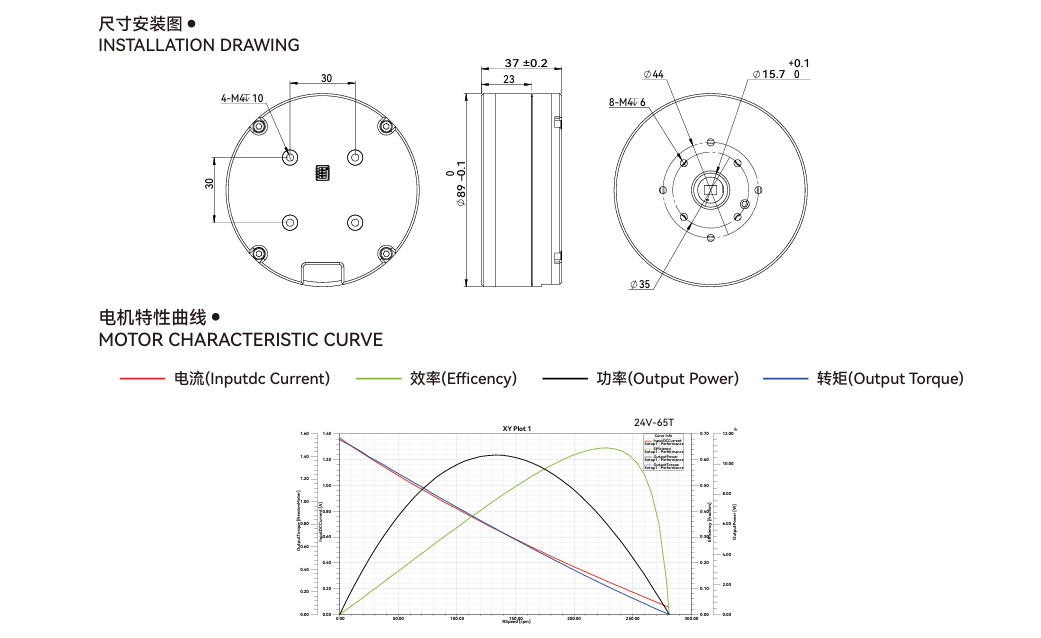
L9040
Turns | 65 |
Rated Voltage (V) | 24 |
Max Speed (rpm) | 260 |
Rated Torque (N.m) | 1.55 |
Rated Speed (rpm) | 100 |
Rated Current (A) | 1.72 |
Max Power(W) | 17 |
Max Torque (N.m) | 2.7 |
Speed Constant (rpm/V) | 4.2 |
Torque Constant (N.m/A) | 0.9 |
Winding Type | Y |
Line Resistance (Q) | 5.8 |
Phase Inductance (mH) | 33 |
Motor Poles | 28 |
Rotor Inertia (gcm²) | 3100 |
Motor Temperature | YES |
Bearing Rated Load (N) | 650 |
Motor Weight (g) | 650 |
Recommended Drive: DS70v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
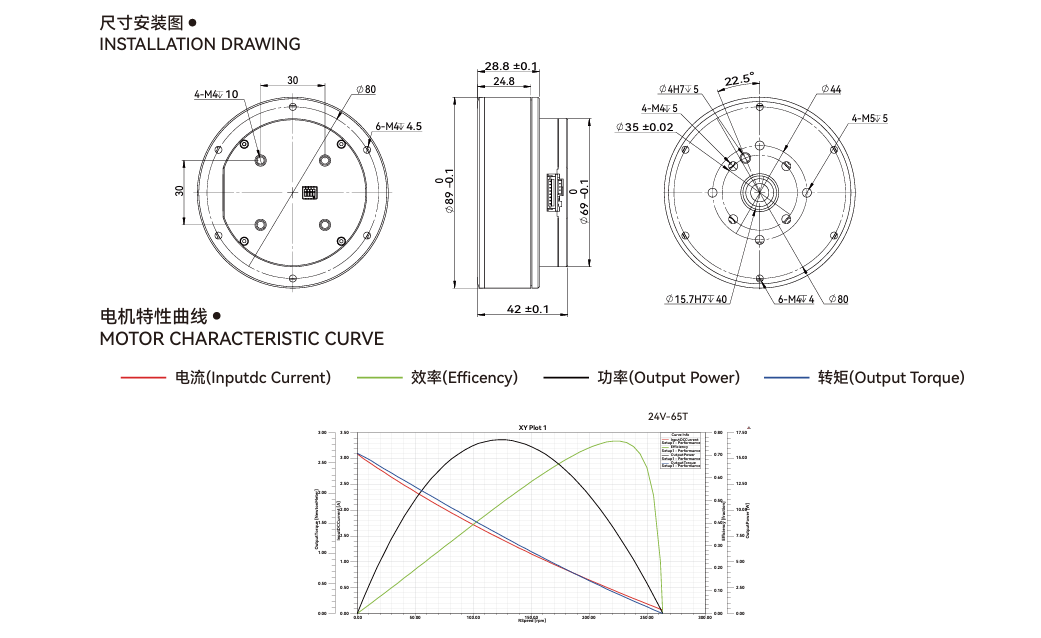
L9050
Turns | 65 |
Rated Voltage (V) | 24 |
Max Speed (rpm) | 150 |
Rated Torque (N.m) | 2.5 |
Rated Speed (rpm) | 20 |
Rated Current (A) | 1.78 |
Max Power(W) | 10 |
Max Torque (N.m) | 3.4 |
Speed Constant (rpm/V) | 0.8 |
Torque Constant (N.m/A) | 1.4 |
Winding Type | Y |
Line Resistance (Q) | 9 |
Phase Inductance (mH) | 35 |
Motor Poles | 28 |
Rotor Inertia (gcm²) | 4656 |
Motor Temperature | YES |
Bearing Rated Load (N) | 650 |
Motor Weight (g) | 945 |
Recommended Drive: DS70v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |
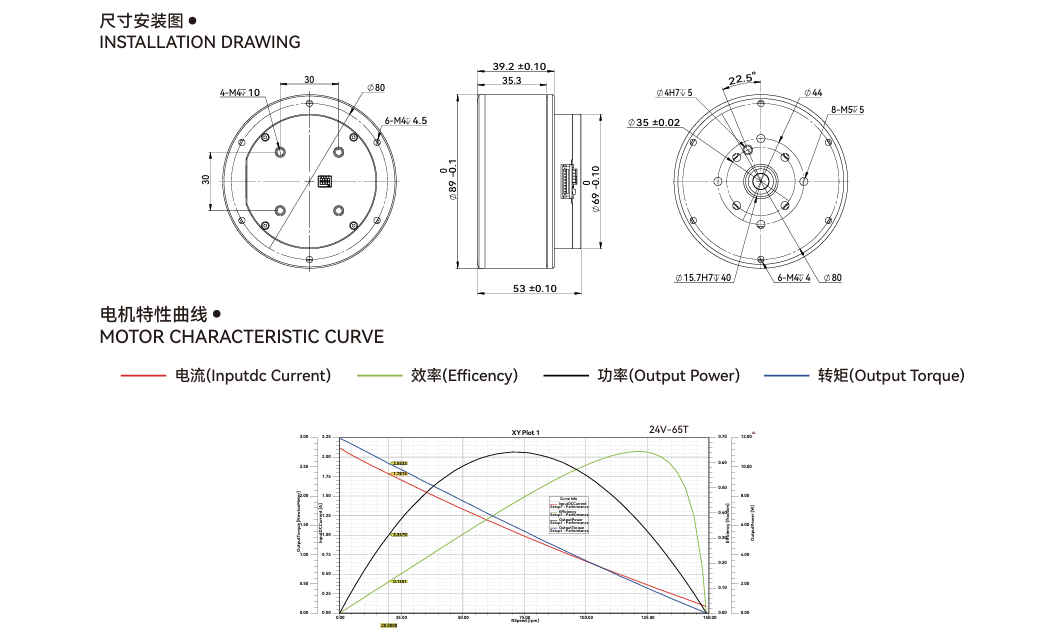
L12060
Turns | 50 |
Rated Voltage (V) | 24 |
Max Speed (rpm) | 96 |
Rated Torque (N.m) | 3.5 |
Rated Speed (rpm) | 25 |
Rated Current (A) | 1.5 |
Max Power(W) | 10 |
Max Torque (N.m) | 5 |
Speed Constant (rpm/V) | 1.1 |
Torque Constant (N.m/A) | 2.33 |
Winding Type | Y |
Line Resistance (Q) | 10.5 |
Phase Inductance (mH) | 4.8 |
Motor Poles | 42 |
Rotor Inertia (gcm²) | 5500 |
Motor Temperature | YES |
Bearing Rated Load (N) | 1650 |
Motor Weight (g) | 1173 |
Recommended Drive: DS70v3
Drive Input Voltage (V) | 7~30 |
Communication | RS485 Or CAN |
Communication Frequency (Hz) | RS485:500Hz (115200bps) / CAN:1KHz(1Mbps) |
Encoder | 15 bit Or 18 bit Magnetic Encoder |
Baudrate (RS485)(bps) | 9600, 19200, 57600, 115200, 230400, 406800, 1M, 2M |
Baudrate (CAN) (bps) | 100K, 125K, 250K, 500K, 1M |
Control Mode | Open Loop(24KHz) /Speed Loop(8KHz) /Position Loop(8KHz) |
Acceleration Curve | Trapeziod acceleration |